viernes, 12 de diciembre de 2014

Pagina Principal

Matemática

 . Ecuaciones Lineales
En matemáticas y álgebra lineal, un sistema de ecuaciones lineales, también conocido como sistema lineal de ecuaciones o simplemente sistema lineal, es un conjunto de ecuaciones lineales (es decir, un sistema de ecuaciones en donde cada ecuación es de primer grado), definidas sobre un cuerpo o un anillo conmutativo. Un ejemplo de sistema lineal de ecuaciones sería el siguiente:
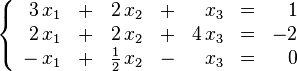
    \left \{
        \begin{array}{rcrcrcr}
             3 \,x_1 & + & 2\,x_2             & + &   \,x_3 & = & 1  \\
             2 \,x_1 & + & 2\,x_2             & + & 4 \,x_3 & = & -2 \\
             - \,x_1 & + & \frac{1}{2} \,x_2  & - &   \,x_3 & = & 0
        \end{array}
    \right .
El problema consiste en encontrar los valores desconocidos de las variables x1x2 y x3 que satisfacen las tres ecuaciones.
operaciones con polinomios.
Dados los polinomios \scriptstyle P(x),\ Q(x),\ R(x), de la forma general:
 
   P(x) =
    a_0 +
    a_1 x +
    a_2 x^{2} +
    a_3 x^{3} +
    \dots +
    a_n x^n \,
o de forma compacta mediante el Sumatorio de los términos del polinomio:
 P(x) = \sum_{i = 0}^{n} a_{i} x^{i}
podemos definir como operaciones con polinomios, las operaciones aritméticas o algebraicas, que partiendo de uno o más de esos polinomios nos da unos valores u otro polinomio, según la operación de que se trate.
Función  Trigonométrica.
En matemáticas, las funciones trigonométricas son las funciones establecidas con el fin de extender la definición de las razones trigonométricas a todos los números reales y complejos.
Las funciones trigonométricas son de gran importancia en físicaastronomíacartografíanáuticatelecomunicaciones, la representación de fenómenos periódicos, y otras muchas aplicaciones.


Homotecia y Trigonometría.

Homotecia

Sea k un número positivo, cuando aplicamos una homotecia de centro O y razón k a un punto cualquiera P, obtenemos otro punto P' de la semirrecta que definen O.

Trigonometría

la trigonometría es la rama de la geometría que trata del calculo de ángulos, particularmente en triángulos rectangulos.


Teorema de Pitágoras

Teorema de Pitágoras: 

Calcular hipotenusa o catetos.

De todos los ejercicios sobre el teorema de Pitágoras que se nos pueden presentar unos de los más comunes son aquellos en los que se nos pide que calculemos la hipotenusa de un triángulo rectángulo sabiendo la medida de ambos catetos o bien se nos pide calcular la longitud de uno de los catetos conociendo la hipotenusa y el otro cateto.
Este tipo de ejercicios se pueden resolver fácilmente si sabemos como, en realidad la solución de todos ellos se basa en la misma fórmula. Debemos saber que según el Teorema de Pitágoras:
  1. La hipotenusa de un triángulo rectángulo es igual a la raiz cuadrada de la suma del cuadrado de los catetos.
  2. El cateto de un triángulo rectángulo es igual a la raiz cuadrada de la hipotenusa al cuadrado menos el otro cateto al cuadrado.
En la siguiente imagen puedes ver gráficamente las fórmulas que tienes que usar para resolver estos ejercicios sobre el teorema de Pitágoras en los que se te pide que calcules la hipotenusa conociendo los dos catetos o uno de los catetos conociendo la hipotenusa y el otro cateto.
 calcular hipotenusa o cateto
Ahora vamos a ver tres ejecicios prácticos sobre el teorema de Pitágoras en los que se nos pide calcular uno de los lados de un triángulo rectángulo, bien la hipotenusa o bien uno de los catetos. Os dejamos a continuación una imagen de cada uno de estos ejercicios para que os hagáis una idea de su contenido pero, si estáis interesados en ellos, podéis descargarlos en pdf a través de los dos enlaces que encontraréis al final del texto.
Primer ejercicio:  Calcular la hipotenusa
calcular hipotenusa
Segundo ejercicio: Calcular un cateto
calcular cateto
Tercer ejercicio: Calcular uno de los lados de un triángulo rectángulo
calcular lado triangulo rectangulo


Simetría Axial y Central, Traslación, Rotación y Reflexión.

Simetría Axial

la simetría axial es aquella en la que el elemento de reflexión es una línea recta de puntos fijos, llamada eje de simetría.
Esta transformación geométrica es la que constituye la reflexión en sí, ya que los casos de rotación y traslación son reflexiones que deben cumplir otras condiciones.

Simetría Central

Simetría central es un movimiento del plano con el que a cada punto P del plano le hace corresponder otro punto P', siendo O el punto medio del segmento de extremos P y P'. 

 Traslación 

Traslación es una isometría en el espacio euclídeo caracterizada por un vector \vec{u}, tal que, a cada punto P de un objeto o figura se le hace corresponder otro punto P' .

Rotación

 La rotación se determina por un centro de giro dado y un angulo orientado es lo que se llama amplitud del giro.

Reflexión

 Reflexión es una transformación geometrica, tal que los puntos transformados se colocan simetríacamente con respecto a las posiciones originales.